

Besoin d'un moyen fiable et systématique pour résoudre les problèmes courants des drones FPV ? Forts de 11 ans d'expérience en usine, nous dépannons les défauts fréquents des systèmes électriques, de la transmission vidéo et des capteurs pour accélérer le diagnostic des causes profondes et réduire les dépenses après-vente.
1. Le drone ne peut pas être allumé (panne liée à l'alimentation-)
Logique de dépannage de base : vérifiez couche par couche depuis l'extrémité de l'alimentation jusqu'à l'extrémité du signal.

1.1Batterie et système d'alimentation
• Vérifiez la tension de la batterie (mesurez avec un multimètre pour vous assurer que la tension est supérieure ou égale à 90 % de la tension nominale, par exemple supérieure ou égale à 10 V pour une batterie de 11,1 V) pour éviter d'endommager le contrôleur suite à un démarrage forcé sous basse tension.
• Nettoyez la couche d'oxyde sur l'interface de la batterie (essuyez avec des cotons-tiges imbibés d'alcool anhydre), rebranchez-pour garantir un verrouillage par "clic" ; s'il s'agit d'une interface XT60, vérifiez si les pôles positif et négatif sont inversés.
• Testez la batterie de secours : excluez le problème du vieillissement d'une seule batterie. Certains utilisateurs constatent une résistance interne accrue en raison d'un stockage prolongé, nécessitant un remplacement par une batterie saine.
1.2 Régulateur électronique et système de commandes de vol
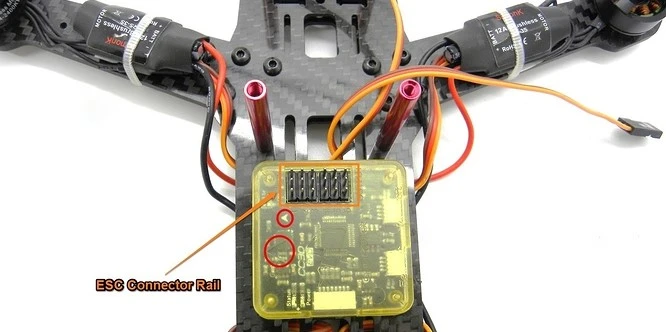
• Vérifiez si les fils d'alimentation de l'ESC (Electronic Speed Controller) sont desserrés, en particulier pour les ESC 4-canaux des drones multi-rotor, et mesurez la tension de sortie un par un (elle doit être cohérente avec la tension de la batterie).
• Court-circuitez-le "cavalier de calibrage" du contrôleur de vol (reportez-vous au manuel du contrôleur de vol) et recalibrez le gyroscope et l'accéléromètre pour éviter le verrouillage du système causé par des données anormales du capteur.

1.3 Câblage de carrosserie et interrupteurs
• Concentrez-vous sur la vérification du câble d'alimentation principal (le fil épais allant de la batterie au contrôleur) pour détecter toute rupture interne, en particulier le problème courant de « l'usure du faisceau de câbles après un crash » dans les drones FPV. Utilisez le mode continuité d'un multimètre pour les tests.
• Remplacez l'interrupteur d'alimentation : Si les contacts sont oxydés ou si le ressort interne tombe en panne, provoquant un mauvais contact, il est recommandé de le remplacer directement par un interrupteur de même spécification (par exemple, un micro-interrupteur SPST).
2. Perte de connexion pendant le vol (dysfonctionnement lié au signal-)
Logique de dépannage de base : optimisation de bout en bout-à-de la source du signal au récepteur
2.1 Interférences de fréquence et paramètres de protocole
• Commutation du protocole de communication entre la télécommande et les lunettes : du DSM2 par défaut à l'ELRS (Extended Long Range System), qui prend en charge des distances de transmission plus longues et de meilleures capacités anti-interférences, ce qui en fait le choix courant dans la communauté FPV.
• Évitez les zones densément peuplées sur la bande 2,4 GHz (par exemple, les centres commerciaux, les zones résidentielles) et passez à des sous--canaux spécifiques sur la bande 5,8 GHz (par exemple, 5 832 MHz) pour réduire les interférences dans le même-canal avec d'autres drones.

2.2 Disposition de l'antenne et du matériel
• Vérifiez si l'antenne est complètement insérée dans le port SMA de l'émetteur vidéo (VTX). S'il s'agit d'une antenne pliable, assurez-vous qu'elle est complètement déployée ; si l'antenne est cassée, remplacez-la immédiatement par une antenne de mêmes spécifications (par exemple, adaptateur IPEX-vers-SMA + antenne omnidirectionnelle).
• Ajustez la position d'installation du VTX : évitez de placer le VTX à proximité de moteurs ou de batteries (des températures élevées peuvent raccourcir la durée de vie de l'émetteur). Il est recommandé de l'installer sur le dessus du cadre ou dans une zone éloignée du système électrique.
2.3.Facteurs environnementaux et stratégies de vol
• Lors de vols dans des zones densément peuplées de structures métalliques (telles que des parkings ou des tunnels), l'atténuation du signal peut dépasser 30 %. Il est nécessaire de réduire l'altitude de vol (voler près du sol pour utiliser « l'effet multitrajet » pour la réflexion du signal) ou de raccourcir le rayon de vol.
• Activer la fonction « Low Battery Return » : Définir un seuil de tension de batterie (par exemple 10,5 V pour une batterie de 11,1 V) pour déclencher le retour automatique et éviter la perte de contrôle.
3. Attitude de vol anormale (panne de contrôle)
Logique de dépannage de base : débogage en boucle fermée-de l'étalonnage du capteur à l'équilibre mécanique
3.1Calibrage des commandes de vol et réinitialisation des paramètres
• Effectuez le « Calibrage 3D » : placez le drone dans les airs, appuyez et maintenez le bouton de calibrage pendant 10 secondes, attendez que le contrôleur de vol affiche "Calibration terminée", puis-téléchargez à nouveau les paramètres sur le contrôleur de vol.
• Restaurer les paramètres d'usine : si l'étalonnage échoue, utilisez le configurateur Betaflight/INAV pour réinitialiser les paramètres PID par défaut, puis ajustez-les progressivement en fonction des performances de vol (donnez la priorité au réglage D-terme pour supprimer les oscillations, puis affinez-ajustez P-terme pour améliorer la vitesse de réponse).
3.2 Équilibre des lames et du système d'alimentation
• Inspection de l'appariement des pales : assurez-vous que le modèle et l'état des quatre pales sont identiques (par exemple, les hélices T200 doivent toutes être remplacées par des neuves) pour éviter le lacet causé par les différences aérodynamiques entre les pales neuves et anciennes.
• Test d'équilibre dynamique : utilisez un équilibreur de pales (ou un simple support en forme de V -) pour tester chaque pale individuellement. Si une pale présente un déséquilibre important, corrigez-le en collant des autocollants d'équilibrage (0,1 à 0,3 mm d'épaisseur) à la racine de la pale.

3. 3Structure mécanique et optimisation de l'absorption des chocs
• Vérifiez le couple des vis de la crémaillère : utilisez une clé dynamométrique pour serrer les vis du support moteur et du cardan à la valeur standard (par exemple, 0,5-0,8N·m pour les vis M3) afin d'éviter la transmission des vibrations au contrôleur de vol en raison du desserrage.
• Remplacez les composants d'amortissement en TPU : si le cadre utilise du TPU imprimé en 3D-pour l'amortissement, vérifiez le vieillissement ou le durcissement (fissures de surface ou élasticité réduite) et remplacez-les rapidement par des coussinets d'amortissement en silicone.
4. Affichage anormal de la caméra (dysfonctionnement lié à la vidéo-)
Logique de dépannage de base : réparation étape-par-de la transmission du signal au remplacement du matériel
4.1Inspection de base de la liaison vidéo
• Vérifiez la connexion du câble coaxial : assurez-vous que le câble coaxial (par exemple, le connecteur BNC) entre la caméra et le VTX est correctement branché. Si le noyau de cuivre interne est cassé (commun après un accident), remplacez le câble coaxial (les marques Caddx ou RunCam sont recommandées).
• Ajustez la puissance VTX : testez dans une zone ouverte, augmentez la puissance VTX de 25 mW à 200 mW. Si le flux vidéo est restauré, cela indique que la puissance d'origine est insuffisante pour couvrir la distance de vol actuelle.
4.2Objectif et système optique
• Nettoyage du revêtement de l'objectif : utilisez du papier pour objectif professionnel (évitez les mouchoirs ordinaires pour éviter de rayer le revêtement) pour essuyer l'objectif, en éliminant la buée, les empreintes digitales ou les débris causés par l'impact.
• Vérifiez la stabilisation de l'objectif : si la séquence présente un "effet jello" (distorsion des objets lors d'un mouvement rapide), ajustez le serrage des vis d'amortissement du cardan (dans le sens des aiguilles d'une montre pour réduire les tremblements, dans le sens inverse des aiguilles d'une montre pour augmenter la flexibilité).
4.3Dépannage matériel ultime
• Test de substitution : remplacez la caméra et le VTX par un autre drone fonctionnel. Si le problème se reproduit, cela indique que la caméra d'origine est endommagée (vérifiez si le capteur CCD/CMOS est grillé) ; si le problème disparaît, le VTX d'origine est défectueux (inspectez la puce de l'émetteur ou le module d'alimentation).

5. Anomalie du moteur (panne liée à l'alimentation-)
Logique de dépannage de base :-diagnostic approfondi depuis les connexions électriques jusqu'aux structures mécaniques
5.1Le régulateur électronique est connecté au moteur.
• Mesurez la sortie de l'ESC : avec l'avion au sol, poussez la manette des gaz à 50 % et utilisez un multimètre pour mesurer la sortie triphasée de l'ESC correspondant au moteur (doit être une tension alternative, augmentant avec la manette des gaz). S'il n'y a pas de sortie, l'ESC est endommagé.
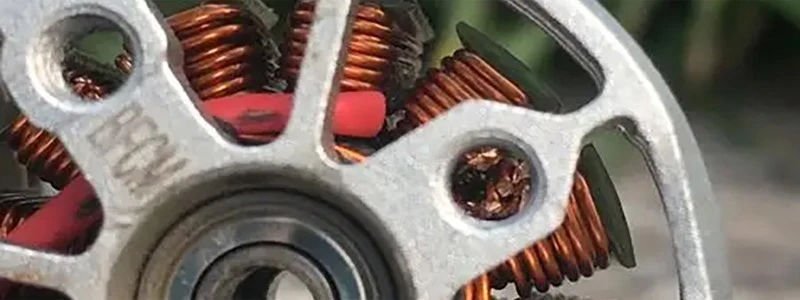
• Vérifiez le capteur Hall du moteur : pour les moteurs à balais, vérifiez si les fils Hall sont cassés ; pour les moteurs sans balais, mesurez la résistance de la bobine (la résistance triphasée-doit être cohérente, avec un écart inférieur ou égal à 5 %).
5.2 Dommages mécaniques du moteur
• Détection de flexion de l'arbre : Après avoir déposé le moteur, faites tourner manuellement le rotor. S'il y a un bruit de collage ou de friction, cela indique que l'arbre du moteur est plié et que le moteur doit être remplacé (les joueurs ne peuvent pas réparer eux-mêmes les problèmes de flexion de l'arbre).
• Usure des roulements : Si le moteur émet un « bruissement » pendant le fonctionnement, cela indique une lubrification insuffisante ou une usure des roulements internes. Le démontage est nécessaire pour remplacer la graisse (la graisse à base de lithium-est recommandée pour sa résistance aux températures élevées-et sa forte adhérence).
5.3 Compatibilité du système de transmission
• Correspondance des valeurs KV de l'ESC et du moteur : assurez-vous que le courant continu de l'ESC est supérieur ou égal au courant de fonctionnement maximum du moteur (par exemple, un moteur de 1 200 KV associé à un ESC de 30 A) pour éviter la protection contre la surchauffe de l'ESC due à une surcharge.
• Taux de décharge de la batterie : vérifiez si la valeur C-de la batterie répond aux exigences du moteur (par exemple, une batterie 10 000 mAh 25C avec un courant de décharge maximal de 250 A doit correspondre à un système de moteur 4 × 1 000 W).
De nombreux dysfonctionnements des drones FPV peuvent paraître compliqués, pourtant la plupart peuvent être résolus grâce à un dépannage systématique. Nous espérons que ce guide vous apportera des informations précieuses.


